
Existen dos métodos para el control de múltiples actuadores: paralelo y síncrono. El control paralelo proporciona un voltaje constante a cada actuador, mientras que el control síncrono proporciona un voltaje variable a cada uno.
La sincronización de múltiples actuadores es necesaria para que dos o más se muevan a la misma velocidad. Esto se puede lograr mediante dos sistemas de retroalimentación de posición: sensores de efecto Hall y potenciómetros de múltiples vueltas.
Una ligera variación en la producción de los actuadores produce una ligera variación en su velocidad. Esto se puede corregir aplicando un voltaje variable al actuador para igualar dos velocidades. La retroalimentación de posición es necesaria para determinar el voltaje requerido para cada actuador.
La sincronización de los actuadores es fundamental para controlar dos o más actuadores cuando se requiere un control preciso. Por ejemplo, en aplicaciones que requieren que varios actuadores muevan una carga manteniendo una distribución uniforme de la misma entre ellos. Si se utilizara un control paralelo en este tipo de aplicación, podría producirse una distribución desigual de la carga debido a las velocidades de carrera variables, lo que en última instancia provocaría una fuerza excesiva en uno de los actuadores.
Sensor de efecto Hall
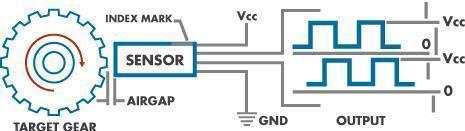
En resumen, Edwin Hall (quien descubrió el efecto Hall) afirmó que, al aplicar un campo magnético perpendicular al flujo de corriente eléctrica en un conductor, se induce una diferencia de potencial. Esta diferencia de potencial permite detectar si el sensor se encuentra cerca de un imán. Al acoplar un imán al eje del motor, los sensores pueden detectar cuándo el eje es paralelo a ellos.

Algunas placas de circuitos de efecto Hall incorporan varios sensores. Es común que tengan dos sensores a 90 grados, lo que genera una salida en cuadratura. Al contar estos pulsos y observar cuál aparece primero, se puede determinar la dirección de giro del motor. También se pueden monitorizar ambos sensores para obtener más conteos y lograr un control más preciso.
La sincronización mediante la retroalimentación del sensor de efecto Hall se puede lograr con la caja de control de actuador de efecto Hall dual sincronizado PA-CB40 de Progressive Automations, la actualización mejorada de nueva generación que reemplaza al PA-40 descontinuado.
Sincronización del potenciómetro
Los potenciómetros multivuelta, también conocidos como reóstatos o resistencias variables, proporcionan una representación analógica de la posición de un actuador. El sensor está fijado a un sistema de engranajes conectado al motor que hace girar el potenciómetro y, por lo tanto, ajusta la resistencia proporcionalmente al recorrido del actuador. La variación total de resistencia/voltaje se puede medir para obtener el rango completo del valor analógico, que representa la distancia total de carrera del actuador. Los potenciómetros utilizados en los actuadores de Progressive Automations son de 10 kΩ.
Para la sincronización, se lee el valor analógico de cada potenciómetro, que una caja de control/programación utiliza para determinar la tensión de salida necesaria para cada actuador. La sincronización de los potenciómetros se puede lograr mediante la programación del microcontrolador.
Importancia de la sincronización
En este punto, se explican los métodos de sincronización. Ahora veremos por qué es importante la sincronización. Cuando se requiere utilizar varios actuadores para empujar o tirar de una carga, es necesario asegurar que sus velocidades coincidan con precisión. Esta precisión en la velocidad de los actuadores es fundamental para garantizar una distribución uniforme de la carga.Let’s look at an application that requires a pushing force of 700 lb and two actuators. For this example, we will use two Actuador lineal PA-04 IP-66 with a force rating of 400 lb each customized with HALL Effect sensors for positional feedback. The combined dynamic force rating of the two actuators, when used in sync, is 800 lb. The force needed for the system is 700 lb so the combined actuator force rating of 800 lb would be acceptable for this application.
Since this application uses two actuators to hold the desired load, the weight must be distributed evenly across the two actuators. In order to ensure even load distribution, the actuators must maintain equal height – if the equal height is not achieved one of the two actuators will bear additional weight and will experience torque (or sideloading). The additional weight and torque may overexert the actuators which result in actuator failure.
Elementos de control final
La importancia de sincronizar los actuadores radica en garantizar el movimiento uniforme de múltiples actuadores y prevenir fallos en los mismos.
Caja de control de efecto Hall
Cuando los actuadores se personalizan con sensores de efecto Hall, la caja de control PA-CB40 puede utilizarse para la sincronización mediante dicho efecto. Se trata de la versión mejorada de nueva generación que reemplaza al modelo PA-40, actualmente descatalogado.
Microcontrolador Arduino
El control de los actuadores se puede implementar mediante programación Arduino. Para obtener más información, visite los siguientes enlaces:
- Programación de Arduino
- Sincronización del efecto Hall
- Control de posición mediante retroalimentación de potenciómetro
Si tiene alguna pregunta adicional, no dude en ponerse en contacto con el soporte técnico y obtendrá una respuesta inmediata.