Återkopplingslinjär ställdon IP66
Modell: PA-04-HALL
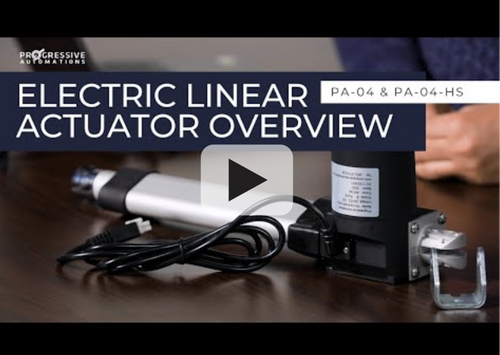
PA-04-HALL är ett IP66-vattentåligt linjärt ställdon med kraftalternativ upp till 900 lb och en Hall-effektsensor för synkronisering av flera ställdon, minnesförinställningar och exakt styrning.

Det gick inte att läsa in tillgängligheten för upphämtning


Översikt
[PA-04-HALL]
PA-04-HALL Halleffektlinjära ställdon kombinerar inbyggd Halleffektåterkoppling med hållbar konstruktion för applikationer som kräver synkroniserad rörelse, hastighetsreglering och positionsreglering. Dess egenutvecklade Halleffektåterkoppling stöder synkronisering i kombination med kompatibla styrsystem, vilket gör den väl lämpad för applikationer där flera ställdon måste röra sig tillsammans. PA-04-HALL har också låg ljudnivå och en hög miljöskyddsklassning för pålitlig prestanda i krävande miljöer. För mer information om IP-klassningar, se vår IP-klassningsguide.
Teknologi


Specifikationer
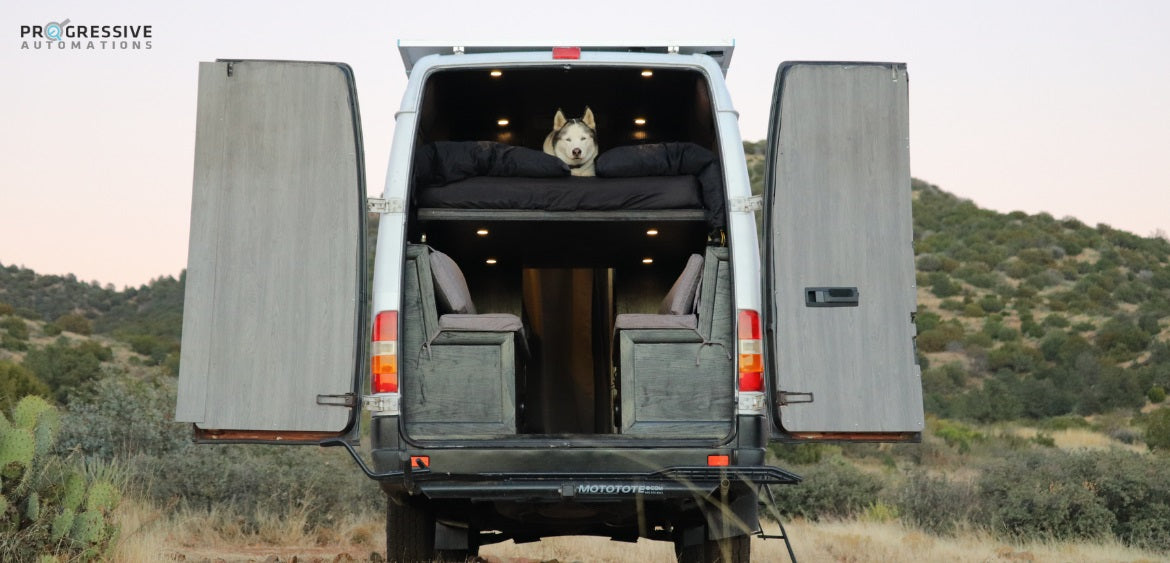
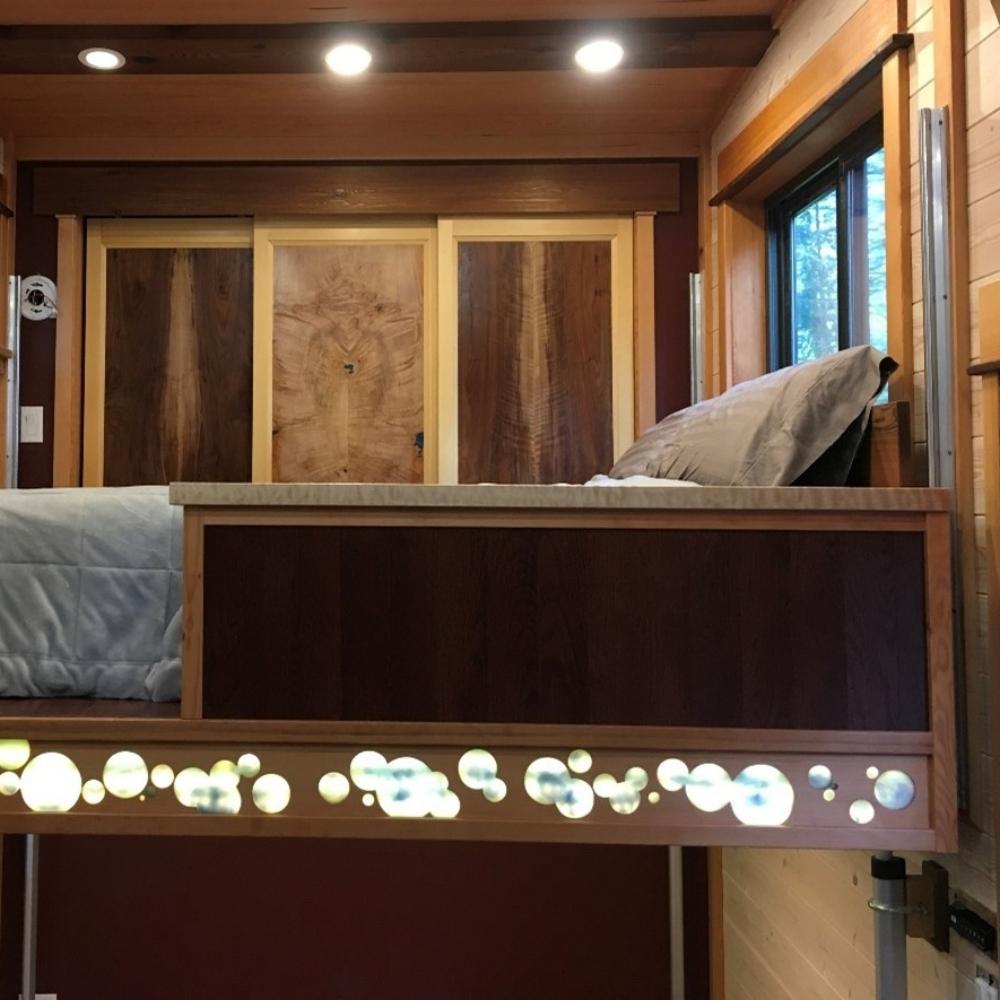
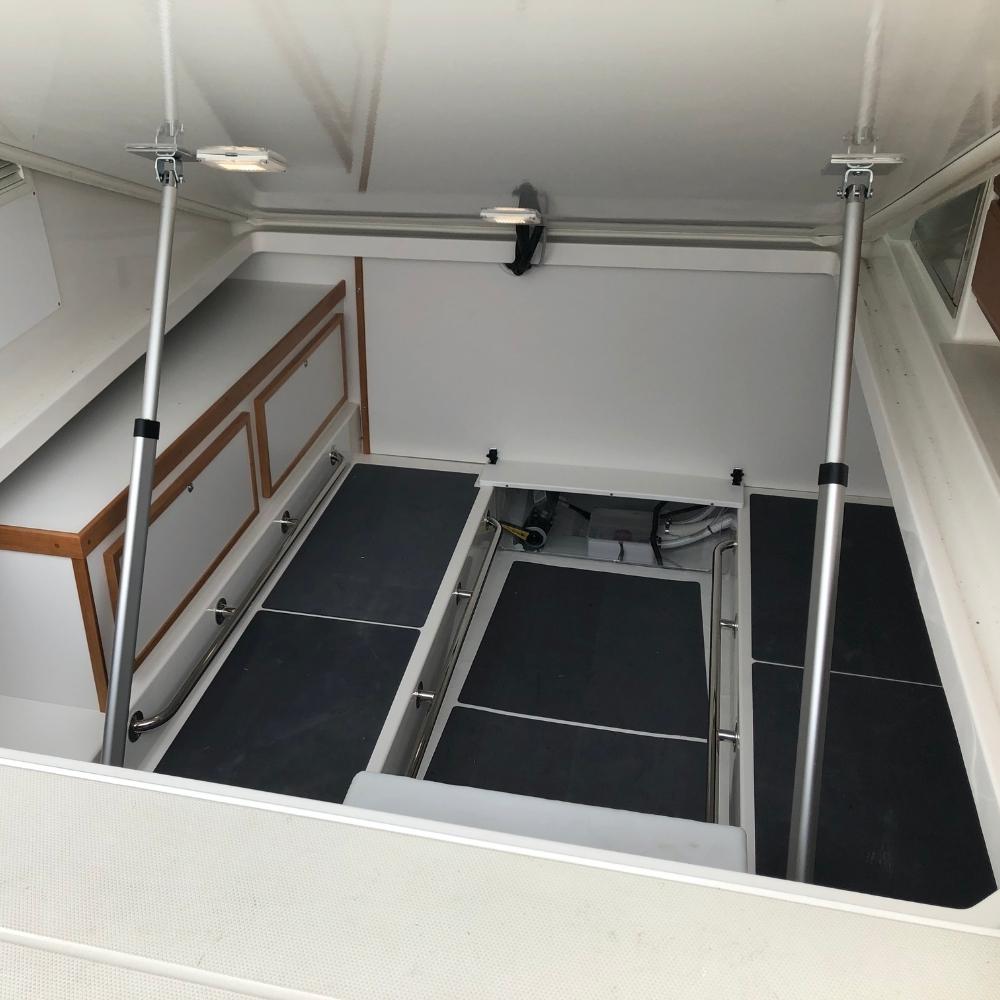
PA-04-HALL Halleffektlinjärställdon kombinerar återkopplingsstyrning, tyst drift och flera prestandakonfigurationer för avancerade automationsprojekt. Dess inbyggda Halleffektsensor gör det möjligt för kompatibla styrsystem att övervaka ställdonsposition och stödja synkroniserad rörelse, hastighetsstyrning och positionsstyrning. Detta återkopplingslinjära ställdon används ofta inom tillverkning, fordonsindustrin, hemautomation och marina applikationer.
| Spänning | 12 VDC | 12 VDC | 24 VDC | 24 VDC |
| Dynamisk kraft | 400 lb | 900 lb | 400 lb | 900 lb |
| Statisk kraft | 400 lb | 900 lb | 400 lb | 900 lb |
| Hastighet utan last | 0,51 tum/s | 0,26 tum/s | 0,51 tum/s | 0,27 tum/s |
| Hastighet vid full last | 0,35 tum/s | 0,16 tum/s | 0,35 tum/s | 0,16 tum/s |
| Ström utan last | 2,5 A | 2,5 A | 1,5 A | 1 A |
| Ström vid full last | 8 A | 7 A | 4 A | 4 A |
PA-04-HALL Halleffektlinjärställdon är konstruerat för integration i system där positionsåterkoppling och synkroniserad rörelse är viktiga. Dess inbyggda Halleffektsensor, hållbara hölje, tystgående drift och miljöskydd ger tillförlitlig prestanda i krävande automationsapplikationer. Se produktspecifikationstabellen för mått, driftscykel, miljöklassning, kontakttyp, återkopplingstyp, material, slaglängdsalternativ och andra tekniska specifikationer.
Komplettera ditt PA-04-HALL Halleffektlinjära ställdonssystem med kompatibla monteringsfästen och Halleffektstyrkomponenter. Se kompatibilitetstabellerna för att identifiera tillbehör som passar din valda ställdonskonfiguration.
MONTERINGSFÄSTEN:
PA-04-HALL är kompatibel med det T-formade monteringsfästet BRK-01 och det U-formade monteringsfästet BRK-02. Se motsvarande produktsidor för ytterligare specifikationer och installationsinformation.
KONTROLLSYSTEM:
PA-04-HALL kan paras ihop med kompatibla Halleffektsensorstyrenheter från Progressive Automations. Dessa styrsystem stöder synkroniserade rörelser och andra feedbackbaserade styrfunktioner när de är korrekt konfigurerade. Se kompatibilitetstabellerna för att välja lämplig Halleffektsensor för din applikation, eller besök vår sida om styrsystem för ytterligare alternativ.
*För applikationer som kräver att flera PA-04-HS-ställdon rör sig synkront med samma hastighet, vänligen bekräfta kompatibiliteten med Progressive Automations före installation. Kontakta sales@progressiveautomations.com för ytterligare support.
Att följa en uppsättning standarder är avgörande för företag för att säkerställa att deras produkter och tjänster kan uppfylla en kvalitetsnivå som främjar kundnöjdhet. På Progressive Automations strävar vi efter det bästa för våra kunder och strävar efter ständiga förbättringar. På grund av detta är vi glada att kunna meddela att Progressive Automations nu är ISO 9001:2015-certifierade!
KvalitetssäkradDatablad
PA-04-HS Användarmanual
2D/3D-modeller

3D-modeller


Beroende på din tillämpning finns det olika specifikationskrav som du bör beakta när du bestämmer linjär ställdon du behöver. Dessa krav inkluderar kraft, slaglängd, hastighet och monteringsmått. För detaljerad information om ställdon kan du se antingen databladet eller specifikationstabellen som finns på den valda ställdons produktsida. Du kan också kontakta oss att prata med en av våra expertingenjörer.
Driftscykel är den del av arbetsperioden under vilken ett linjärt ställdon kan förbli aktivt. Du kan beräkna arbetscykeln för ett linjärt ställdon med hjälp av följande ekvation: Driftscykel (%) = (Tid som det linjära ställdonet är aktivt) / (Tid för en arbetsperiod)
Till exempel: Med en intermittenscykel på 25 % kan ett ställdon köras kontinuerligt i 5 minuter innan det behöver vila i 15 minuter innan det används.
Slaglängd är förlängningsstångens rörelsesträcka. För att hitta den slaglängd du behöver, mät din applikation från helt indraget läge till helt utfällt läge. Skillnaden kommer att vara lika med den slaglängd du behöver.
Vi rekommenderar alltid att man köper ett ställdon med en högre kraftklassning än vad applikationen kräver. Om du är osäker på dina kraftkrav kan den här artikeln hjälpa dig att beräkna detta: Hur man beräknar kraft för att hitta rätt linjär ställdon
Ja, det är möjligt. Det beror dock på vilka enheter du använder för närvarande. För att synkronisera ställdon behöver de en form av återkoppling, såsom en potentiometer eller halleffektsensorer. För mer information, se nedan några av våra viktigaste innehåll gällande synkronisering av linjära ställdon.
De kontrollbox du väljer ska kunna ge tillräcklig spänning och strömstyrka till ditt ställdon. Om du är osäker på specifikationerna, vänligen kontakta oss.
Alternativt kan du också hitta kompatibla kontrollboxar på produktsidan för ditt valda linjära ställdon.
Bakåtdrivning är när ett ställdon börjar glida nedåt under belastning, antingen när det är överbelastat eller när ställdonet har skadats. Titta på videon.
Vad betyder dynamiska och statiska belastningsklassificeringar?Dynamisk belastningsklassning är den mängd vikt ett ställdon kan dra eller trycka säkert när det är drivet. Statisk belastningsklassning är den vikt som ställdonet kan hålla eller motstå utan bakåtdrift när det inte är strömförsörjt. Låt oss till exempel säga att du har ett ställdon installerat på ett fönster och ställdonets statiska belastningsklassificering är 45 kg. Det kan uppleva bakåtdrift vid kraftig vind, vilket innebär att det kommer att utövas mer tryck på ställdonet vilket skulle överstiga ställdonets belastningsklassificering på 45 kg.
Vad är lateral belastning?Sidlast är när ställdonet utsätts för krafter från det laterala planet. Ställdon är inte avsedda att hantera sidkrafter alls, så om de utsätts för några sidkrafter kommer det sannolikt att skada ställdonet eller böja stången. Därför rekommenderas det att aldrig använda sidkrafter och alltid se till att ställdonet är helt i linje eller synkroniserat med din applikation, så att det inte tar någon annan last än den axiella belastningen. Titta på videon.
Branschinsikter
Blogginlägg
Ladda ner testguiden
Den här guiden beskriver de viktigaste stegen och processen för att utvärdera ett exempelställdon. Vi inkluderar en checklista för att säkerställa att alla krav är uppfyllda.
Blogginlägg
De 10 vanligaste frågorna vi får från våra OEM-kunder
Du hittar användbara vanliga frågor och svar från OEM-kunder när du söker efter en reservdelsleverantör av elektriska linjära ställdon.