Vérin linéaire avec rétroaction
Modèle: PA-14P
Le PA-14P est un mini actionneur linéaire IP54 (jusqu'à 150 lb, 12 V) avec un potentiomètre intégré pour le retour de position, permettant la synchronisation, les préréglages de mémoire et un contrôle précis dans les constructions intérieures et légères.
Impossible de charger les disponibilités de retrait


Aperçu
[PA-14P]
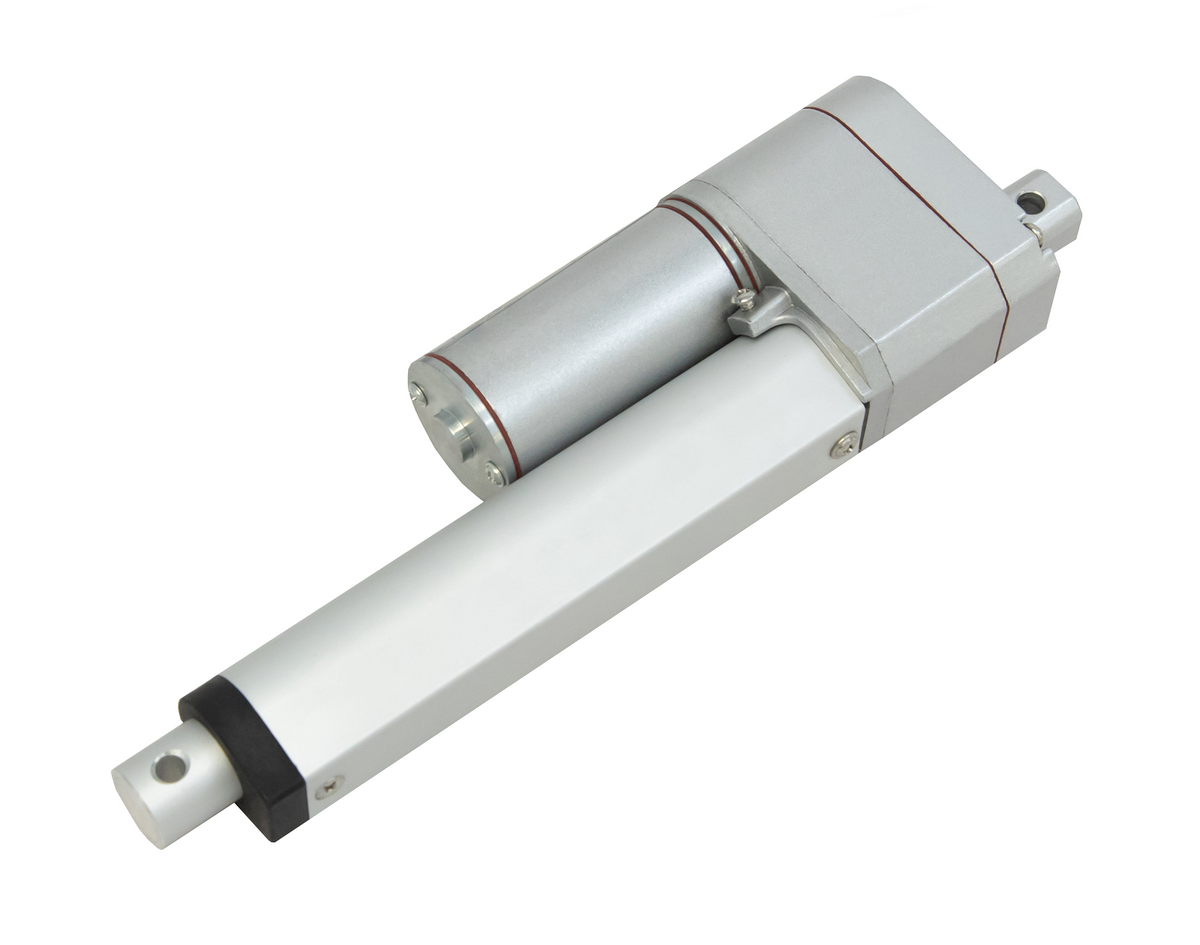
L'actionneur linéaire à retour d'information PA-14P allie la compacité de la plateforme PA-14 à un retour d'information par potentiomètre intégré pour les applications exigeant un positionnement précis et un contrôle rigoureux. Son format compact, sa force moyenne et sa faible consommation en font un actionneur idéal pour les projets d'automatisation à espace restreint où un positionnement fiable est essentiel.
Technologie


Caractéristiques
Le vérin linéaire à rétroaction PA-14P utilise un potentiomètre intégré pour fournir des informations de position aux systèmes de commande compatibles. Il convient ainsi aux applications exigeant un positionnement précis et répétable, tandis que sa taille compacte et son fonctionnement efficace le rendent idéal pour la domotique, l'automobile, l'automatisation générale et la production industrielle.
| Tension | 12 Vcc | 12 Vcc | 12 Vcc | |||
| Force dynamique | 35 livres | 50 livres | 150 livres | |||
| Force statique | 35 livres | 50 livres | 150 livres | |||
| Vitesse - Sans charge | 2 | 00 po/s | 1 | 14 po/s | 0 | 37 po/s |
| Vitesse - Pleine charge | 1 | 38 po/s | 0 | 83 po/s | 0 | 28 po/s |
| Courant - à vide | 1 | 0 A | 1 | 0 A | 1 | 0 A |
| Courant - Pleine charge | 5 | 0 A | 5 | 0 A | 5 | 0 A |
Le vérin linéaire à retour d'information PA-14P est conçu pour une intégration simple dans les systèmes compacts nécessitant un retour de position. Son potentiomètre intégré, sa faible consommation, son format compact et ses multiples configurations de performance garantissent un fonctionnement fiable pour une large gamme d'applications d'automatisation. Consultez le tableau des spécifications du produit pour connaître les dimensions, le cycle de service, la plage de fonctionnement, le type de connecteur, le type de retour d'information, les matériaux, les options de course et autres spécifications techniques.
Complétez votre système d'actionneur linéaire à rétroaction PA-14P avec des supports de montage et des composants de commande compatibles. Ce modèle intégrant une rétroaction par potentiomètre, choisissez des composants de commande compatibles avec la tension, le courant, le type de connecteur et la configuration de rétroaction requis.
SUPPORTS DE FIXATION :
Le PA-14P est compatible avec les supports de montage BRK-14, BRK-01-U, BRK-21 et BRK-22. Ces supports répondent à différentes exigences de montage et configurations d'installation. Consultez les pages produits et les tableaux de compatibilité correspondants pour choisir le support adapté à votre application.
SYSTÈMES DE CONTRÔLE :
Le PA-14P se caractérise par une faible consommation de courant et un potentiomètre de retour intégré, pour une utilisation avec les systèmes de contrôle compatibles de Progressive Automations. Consultez les tableaux de compatibilité pour choisir un contrôleur prenant en charge la tension, le courant, le type de connecteur et la configuration de retour du potentiomètre de votre actionneur. Pour toute assistance supplémentaire, veuillez contacter sales@progressiveautomations.com.
Le respect de normes établies est essentiel pour les entreprises afin de garantir que leurs produits et services répondent à un niveau de qualité propice à la satisfaction client. Chez Progressive Automations, nous visons l'excellence pour nos clients et nous nous efforçons d'améliorer constamment nos services. C'est pourquoi nous sommes fiers d'annoncer que Progressive Automations est désormais certifiée ISO 9001:2015 !
Qualité garantieFiches techniques
PA-14P Manuel d'utilisation
Modèles 2D/3D

Modèles 2D/3D


Selon votre application, différentes exigences de spécification doivent être prises en compte lors de la détermination des actionneur linéaire Vous devez respecter les exigences suivantes : force, course, vitesse et dimensions de montage. Pour des informations détaillées sur l’actionneur, consultez la fiche technique ou le tableau des spécifications disponibles sur la page produit de l’actionneur sélectionné. Contactez-nous pour parler avec l'un de nos ingénieurs experts.
cycle de service Le facteur de marche représente la fraction de la période de fonctionnement pendant laquelle un actionneur linéaire reste actif. Vous pouvez calculer le facteur de marche d'un actionneur linéaire à l'aide de l'équation suivante : Cycle de service (%) = (Temps d'activité de l'actionneur linéaire) / (Durée d'une période de travail)
Par exemple : avec un cycle de service de 25 %, un actionneur peut fonctionner en continu pendant 5 minutes avant de devoir se reposer pendant 15 minutes avant de pouvoir fonctionner à nouveau.
Course La course de la tige extensible est appelée distance parcourue. Pour déterminer la course nécessaire, mesurez la distance entre la position complètement rétractée et la position complètement déployée. La différence correspond à la course requise.
Nous recommandons toujours d'acheter un actionneur dont la force nominale est supérieure à celle requise par l'application. En cas de doute sur la force nécessaire, cet article peut vous aider à la calculer : Comment calculer la force pour trouver l'actionneur linéaire approprié
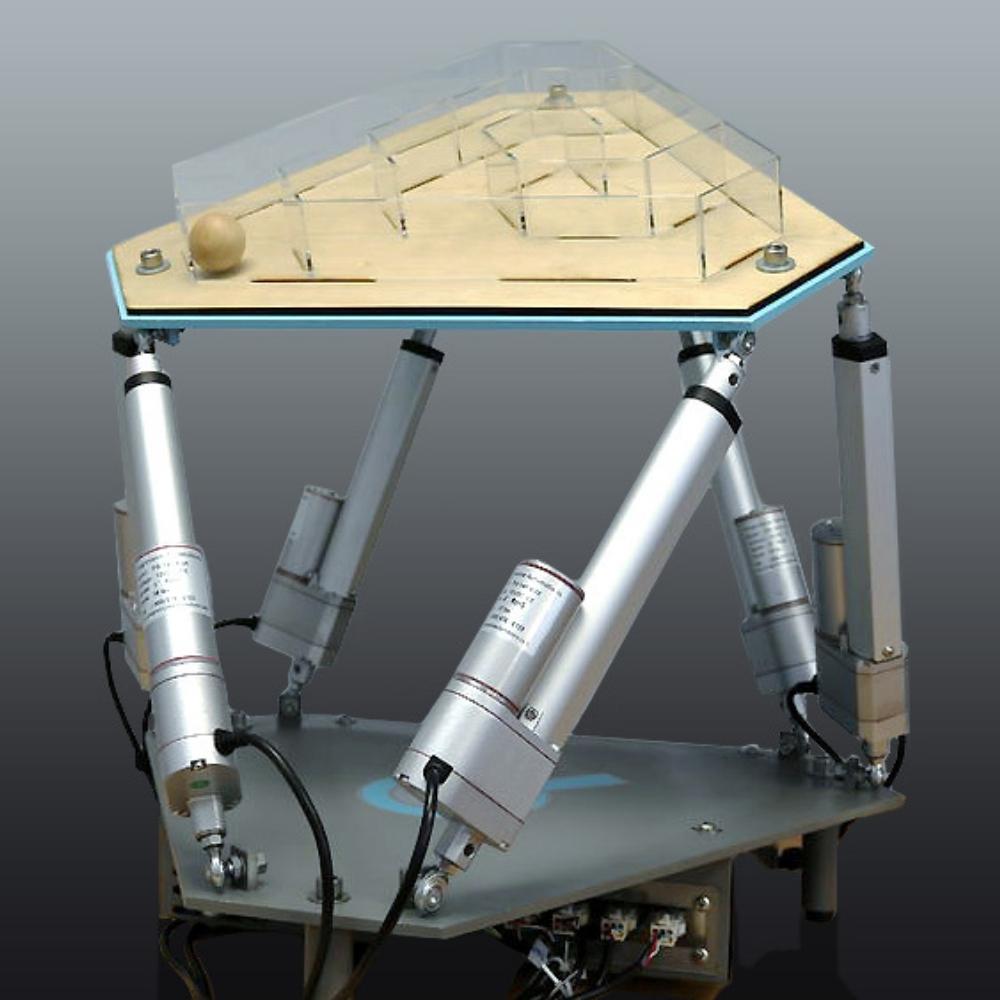
Oui, c'est possible. Cependant, cela dépend des unités que vous utilisez actuellement. Pour synchroniser les actionneurs, un système de retour d'information est nécessaire, comme un potentiomètre ou des capteurs à effet Hall. Pour plus d'informations, consultez ci-dessous nos ressources clés concernant la synchronisation des actionneurs linéaires.
Commande simultanée de plusieurs actionneurs linéaires
Comment utiliser les boîtiers de commande FLTCON-2 et FLTCON-4 ?
Le boîte de commande L'alimentation que vous choisissez doit pouvoir fournir une tension et un courant suffisants à votre actionneur. En cas de doute sur les spécifications, veuillez… Contactez-nous.
Vous pouvez également trouver des boîtiers de commande compatibles sur la page produit de l'actionneur linéaire que vous avez sélectionné.
Le phénomène de rétrogradation se produit lorsqu'un actionneur commence à glisser vers le bas sous la charge, soit parce qu'il est surchargé, soit parce qu'il est endommagé. Regardez la vidéo.
Que signifient les valeurs nominales de charge dynamique et statique ?capacité de charge dynamique Il s'agit du poids maximal qu'un actionneur peut tirer ou pousser en toute sécurité lorsqu'il est alimenté. Capacité de charge statique La charge statique admissible correspond au poids maximal que l'actionneur peut supporter sans se rétracter lorsqu'il n'est pas alimenté. Par exemple, si un actionneur est installé sur une fenêtre et que sa charge statique admissible est de 45 kg (100 lb), il pourrait se rétracter en cas de vent fort, ce qui signifie qu'une pression supérieure à sa charge maximale admissible de 45 kg (100 lb) s'exercerait sur lui.
Qu'est-ce que la charge latérale ?Une charge latérale se produit lorsque l'actionneur est soumis à des forces provenant du plan latéral. Les actionneurs ne sont absolument pas conçus pour supporter des forces latérales ; si un actionneur en subit, il risque d'être endommagé ou sa tige de se tordre. Il est donc fortement déconseillé d'utiliser des forces latérales et de toujours s'assurer que l'actionneur est parfaitement aligné ou synchronisé avec l'application, afin qu'il ne supporte aucune charge autre que la charge axiale. Regardez la vidéo.
Perspectives du secteur
Article de blog
Télécharger le guide de test
Ce guide décrit les étapes essentielles et la procédure d'évaluation d'un actionneur. Une liste de contrôle est fournie pour garantir le respect de toutes les exigences.
Article de blog
Les 10 questions les plus fréquemment posées par nos clients OEM
Vous trouverez des FAQ utiles de la part des clients OEM concernant votre recherche d'un fournisseur de pièces. actionneurs linéaires électriques.