


Er zijn twee methoden voor het aansturen van meerdere actuatoren: parallel en synchroon. Bij parallelle aansturing wordt een constante spanning naar elke actuator gestuurd, terwijl bij synchrone aansturing een variabele spanning naar elke actuator wordt gestuurd.
Het synchroniseren van meerdere actuatoren is noodzakelijk wanneer twee of meer actuatoren met dezelfde snelheid moeten bewegen. Dit kan worden bereikt met twee vormen van positiefeedback: Hall-effectsensoren en meerwegspotentiometers.
Een kleine variatie in de productie van actuatoren resulteert in een kleine variatie in de actuatorsnelheid. Dit kan worden gecorrigeerd door een variabele spanning aan de actuator te leveren om twee actuatorsnelheden op elkaar af te stemmen. De positionele feedback is nodig om te bepalen hoeveel spanning aan elke actuator moet worden geleverd.
Synchronisatie van actuatoren is belangrijk bij het aansturen van twee of meer actuatoren waar nauwkeurige controle vereist is. Denk bijvoorbeeld aan toepassingen waarbij meerdere actuatoren een last moeten verplaatsen met een gelijkmatige lastverdeling over alle actuatoren. Bij parallelle aansturing kan in dit soort toepassingen een ongelijke lastverdeling ontstaan door variabele slagfrequenties, wat uiteindelijk kan leiden tot overmatige kracht op een van de actuatoren.
Hall-effectsensor
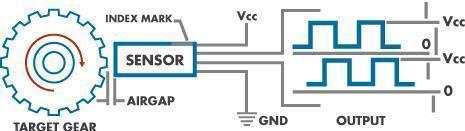
Samenvattend stelt Edwin Hall (de ontdekker van het Hall-effect) dat er een spanningsverschil ontstaat wanneer een magnetisch veld loodrecht op de stroomrichting in een geleider wordt aangelegd. Deze spanning kan worden gebruikt om te detecteren of een sensor zich in de buurt van een magneet bevindt. Door een magneet aan de as van een motor te bevestigen, kunnen sensoren detecteren wanneer de as parallel aan hen is.

Sommige Hall-effect printplaten hebben meerdere sensoren. Vaak hebben ze twee sensoren onder een hoek van 90 graden, wat resulteert in een kwadratuursignaal. Door deze pulsen te tellen en te kijken welke het eerst komt, kun je de draairichting van de motor bepalen. Je kunt ook beide sensoren monitoren en meer metingen verrichten voor een nauwkeurigere aansturing.
Synchronisatie via feedback van Hall-effectsensoren kan worden bereikt met de PA-CB40 Synchronized Dual Hall Effect Actuator Control Box van Progressive Automations, de verbeterde nieuwe generatie die de uitgefaseerde PA-40 vervangt.
Potentiometersynchronisatie
Meervoudige draaipotentiometers, ook wel rheostaten of variabele weerstanden genoemd, geven een analoge weergave van de positie van een actuator. De sensor is bevestigd aan een tandwieloverbrenging die is verbonden met de motor die de potentiometer aandrijft en zo de weerstandswaarde proportioneel aanpast aan de afgelegde beweging van de actuator. De totale weerstands-/spanningsverandering kan worden gemeten om het volledige bereik van de analoge waarde te verkrijgen, die de totale slagafstand van de actuator weergeeft. De potentiometers die in de actuatoren van Progressive Automations worden gebruikt, hebben een weerstand van 10 kΩ.
Voor synchronisatiedoeleinden wordt de analoge waarde van elke potentiometer uitgelezen. Een programmeer-/besturingskast kan deze waarde vervolgens gebruiken om de benodigde uitgangsspanning voor elke actuator te bepalen. Synchronisatie van de potentiometers kan worden gerealiseerd via programmering met een microcontroller.
Het belang van synchronisatie
Tot nu toe zijn de synchronisatiemethoden uitgelegd. Nu willen we kijken waarom synchronisatie belangrijk is. Wanneer het doel is om meerdere actuatoren te gebruiken om een last te duwen of te trekken, moeten we ervoor zorgen dat de actuatoren exact dezelfde snelheid hebben. Deze precisie in actuatorsnelheid is nodig om een gelijkmatige lastverdeling te garanderen.Let’s look at an application that requires a pushing force of 700 lb and two actuators. For this example, we will use two PA-04 IP-66 Lineaire actuator with a force rating of 400 lb each customized with HALL Effect sensors for positional feedback. The combined dynamic force rating of the two actuators, when used in sync, is 800 lb. The force needed for the system is 700 lb so the combined actuator force rating of 800 lb would be acceptable for this application.
Since this application uses two actuators to hold the desired load, the weight must be distributed evenly across the two actuators. In order to ensure even load distribution, the actuators must maintain equal height – if the equal height is not achieved one of the two actuators will bear additional weight and will experience torque (or sideloading). The additional weight and torque may overexert the actuators which result in actuator failure.
Eindcontrole-elementen
Het belang van het synchroniseren van actuatoren komt erop neer dat het zorgt voor een uniforme beweging van meerdere actuatoren en het voorkomen van actuatorstoringen.
Hall-effect regelkast
Wanneer actuatoren zijn uitgerust met Hall-effectsensoren, kan de PA-CB40 besturingskast worden gebruikt voor Hall-effectsynchronisatie. Het is de verbeterde, nieuwe generatie vervanging voor de uitgefaseerde PA-40.
Arduino-microcontroller
De aansturing van actuatoren kan worden gerealiseerd via Arduino-programmering. Raadpleeg de volgende links voor meer informatie:
Mocht u nog vragen hebben, neem dan gerust contact op met de technische ondersteuning voor een direct antwoord.