


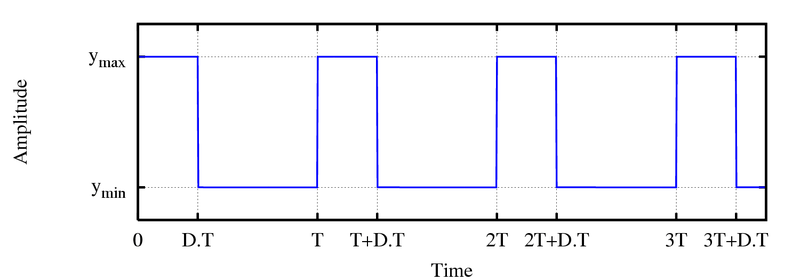
Bij uw zoektocht naar de juiste Actuator vraagt u zich misschien af wat de Inschakelduur is en hoe die uw toepassing beïnvloedt. Bij het selecteren van een Actuator wordt de Inschakelduur belangrijk zodra u het risico loopt de Actuator buiten de verwachte bedrijfsvoering te laten draaien.
Wat is een Actuator en Inschakelduur?
Inschakelduur is de verhouding tussen inschakeltijd en uitschakeltijd, meestal uitgedrukt als een percentage. Dit betekent dat als uw Actuator 20 seconden in- en uitschuift en vervolgens nog eens 40 seconden in rust is voordat het proces zich herhaalt, de Inschakelduur 33% bedraagt. Het getoonde percentage is altijd de ‘aan’-tijd van de Actuator. Om de ‘uit’-tijd te krijgen, trekt u het ‘aan’-percentage af van 100. In dit geval krijgt u 67%.De Inschakelduur is eenvoudig te berekenen:

D is de Inschakelduur
X is de tijd dat het component actief is.
Y is de totale tijd die de Actuator nodig heeft om één cyclus te voltooien.
Als onze Actuator 97 seconden uitschuift, 45 seconden inschuift en tot slot 79 seconden rust, ziet de vergelijking er zo uit:

De Inschakelduur wordt 64%. De ‘aan’-tijd is 64% en de ‘uit’-tijd is 36%.
Waarom Inschakelduur belangrijk is
Lineaire actuators geven, zoals elk apparaat dat intensief draait, onbenutte energie af in de vorm van warmte. Als die warmte te groot wordt, raken componenten beschadigd. De toegestane hoeveelheid warmte wordt bepaald door het component met de laagste toelaatbare temperatuur. Dit is meestal de motor, maar kan in sommige geautomatiseerde lineaire systemen ook de tandwielen zijn. De Inschakelduur wordt op basis van deze temperatuur vastgesteld om te verzekeren dat de Actuator niet oververhit raakt.Het berekenen van een Inschakelduur werkt wanneer een project of toepassing gedurende de hele operatie in een constant tempo draait. Voor operaties met onregelmatige of sporadische activering geeft het gebruik van deze vergelijking als definitief antwoord niet altijd een nauwkeurige weergave van de Inschakelduur. In zo’n geval kunt u de Inschakelduur het best berekenen op het moment dat die het hoogst zal zijn. Als uw Actuator drie minuten werkt met een Inschakelduur van 15%, mag u er veilig van uitgaan dat alle andere bewegingen onder dit getal blijven.

De Inschakelduur verlagen
Als de Inschakelduur op het hoogste niveau draait voor die kracht en snelheid, is de enige manier om de Inschakelduur te verhogen (ervan uitgaande dat die niet op de maximaal toelaatbare limiet voor de Actuator zit) het verlagen van de belasting, de snelheid of beide. Omgekeerd kan de Inschakelduur worden verlaagd door de belasting en de snelheid te verhogen.