


De PA-12 is een actuator met hoge precisie die met Arduino kan worden aangestuurd. Deze PA-12 introduction-handleiding behandelt aansturingsmethoden en implementaties met de PA-12 Arduino API.
Er zijn twee versies van de PA-12. De PA-12-R heeft een kernloze DC-servomotor en RS-485-communicatieprotocol. De PA-12-T heeft een DC-servomotor met kern en TTL/PWM-communicatieprotocol.
De start met de PA-12 en Arduino hangt af van de versie van de PA-12 die wordt geïmplementeerd. In deze tutorial wordt de PA-12-10645012R gebruikt – 1,06” Slaglengte, 4.50LBS kracht, 12VDC kernloze DC-motor. De kernloze motor betekent dat het communicatieprotocol voor deze actuator RS-485 is.
De Arduino Leonardo/Uno heeft geen RS-485-communicatieprotocol, maar wel TTL. We gebruiken een TTL-naar-RS-485-module om in deze tutorial met de lineaire actuator via Arduino te communiceren.
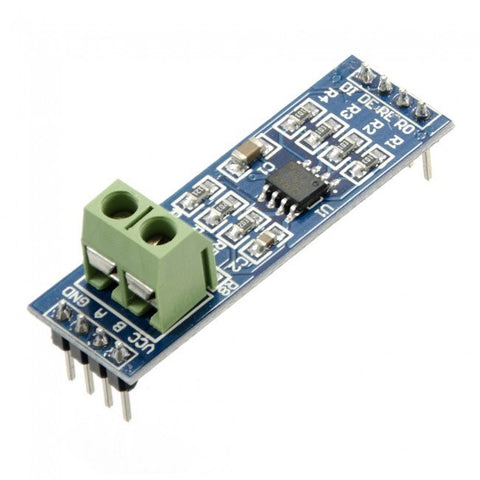
Figuur 1 - RS-485 naar TTL Arduino-module
PA-12-bedieningswerking
De PA-12 wordt direct aangestuurd met datapakketten die via TTL of RS-485-communicatie worden verzonden. Elk datapakket bevat informatie die wordt gebruikt om een bepaalde functie van de PA-12 uit te voeren of om de huidige status van het apparaat te ontvangen. De huidige status van het apparaat kan bijvoorbeeld de servo-ID, spanningswaarde, positie van de stang van de actuator, enz. zijn.
Apparatuur en software
- Arduino Leonardo
- TTL-naar-RS-485-module
- PA-12-10645012R Actuator
- +12VDC-voeding
- Jumperdraden
- Arduino IDE
- PA-12 Arduino API
PA-12 API
De PA-12 API kan hier. worden gedownload. Deze API bevat de volgende bestanden en mappen:
- PA12.ino
- Bevat de PA-12-opbouw van commando’s en functies die data naar/van de PA-12 verzenden en ontvangen
- Alle functies die in de voorbeeldcodes worden gebruikt of in uw code zullen worden geïmplementeerd, zijn in dit bestand opgeslagen
- PA12.h
- Het headerbestand bevat het communicatieprotocol en headers voor seriële communicatie
- Bevat functie‑ en variabeledeclaraties voor alle PA12-functies en functionaliteit
- setPosition, ServoID, presentSpeed, forceEnable
- Hulpprogrammabestanden
- Voorbeeldcodes
- De voorbeeldcode kan worden gebruikt om de PA-12-besturing eenvoudig in uw eigen systeem te implementeren
- Alle voorbeeldcodes zijn geprogrammeerd voor gebruik met Arduino Leonardo, maar de variabelen voor de zend‑ en ontvangstpinnen kunnen worden aangepast om compatibel te zijn met de microcontroller/Arduino die u al hebt
PA12-bibliotheek importeren
Selecteer ‘Sketch’ --> Include Library --> Add .ZIP Library. Alle bestanden in de PA12-map worden rechtstreeks geïmporteerd in de Arduino-bibliotheek voor de lineaire actuator. Hierdoor kunt u de PA12-functies gebruiken om de actuator aan te sturen.
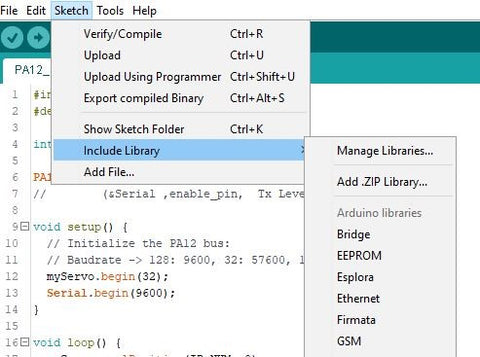
Figuur 2 - Arduino-bibliotheek importeren
Beschikbare commando’s voor PA-12
Hieronder staat een tabel met commando’s. Voor meer informatie over de commando’s, bekijk PA12.ino voor code-informatie. In deze tutorial behandelen we de basiscommando’s. Toekomstige tutorials zullen geavanceerdere functies en besturingstechnieken omvatten.
Leesfuncties
De functies in de tabel hieronder zijn alleen-lezen en geven een waarde terug.
|
Leesfunctie |
Variabele |
Beschrijving |
|---|---|---|
|
myServo.getModelNumber(ID_NUM) |
ID_NUM |
PA-12 modelnummer |
|
myServo.Version(ID_NUM) |
ID_NUM |
PA-12 moterversienummer |
|
myServo.CalStroke (ID_NUM, *Length*) |
ID_NUM, Lengte = Kort, Lang of Midden |
Kalibratiecontrole van de slaglengtepositie |
|
myServo.presentVolt((ID_NUM)/10) |
ID_NUM |
Controle van de ingangsspanning |
|
myServo.presentTemperature(ID_NUM) |
ID_NUM |
Huidige temperatuur van de motor |
|
myServo.MaxTemperature(ID_NUM) |
ID_NUM |
Lees de maximale temperatuurgrens |
|
myServo.presentPosition(ID_NUM) |
ID_NUM |
Huidige positie van de actuator |
|
myServo.moving(ID_NUM) |
ID_NUM |
Geretourneerde waarde van motorstatus. 1 = In beweging, 0 = Gestopt |
|
myServo.limitVolt(ID_NUM, *Highest/Lowest*) |
ID_NUM, Hoog spanningsniveau = Hoogste of Laag spanningsniveau = Laagste |
Lees de hoog- of laagspanninginstelling |
|
myServo.alarmLed(ID_NUM) |
ID_NUM |
Leest de status van de alarm-LED. 1 = AAN, 0 = Uit |
|
myServo.alarmShutdown(ID_NUM) |
ID_NUM |
Leest de status van de alarm-uitschakelmodus |
|
myServo.StrokeLimit(ID_NUM, *Long/Short*) |
ID_NUM, Uitschuiflimiet = Lang of Inschuiflimiet = Kort |
Leest de maximale en minimale slaglengte-limieten |
|
myServo.ResolutionFactor(ID_NUM) |
ID_NUM |
Leest de resolutiefactor van de servomotor |
|
myServo.movingSpeed(ID_NUM) |
ID_NUM |
Leest de waarde van de servomotor-snelheid |
|
myServo.forceLimit(ID_NUM) |
ID_NUM |
Leest de maximale kracht van de servomotor (vluchtige instelling) |
|
myServo.maxForce(ID_NUM) |
ID_NUM |
Leest de maximale kracht van de servomotor (niet-vluchtige instelling) |
Schrijffuncties
|
Schrijffunctie |
Variabele |
Beschrijving |
|---|---|---|
|
myServo(&Serial, enable_pin, Tx Level) |
Seriële poortnummer, enable-pin, zendpin |
Instelling van de communicatiepoort |
|
myServo.begin(*Baud Setting Value*) |
Baud-instelwaarde (zie tabel) |
Baudrate van seriële communicatie |
|
myServo.ServoID(ID_NUM, ID_Sel) |
ID_NUM, ID_Sel |
Wijzig servo-ID-waarde |
|
myServo.ledOn(ID_NUM, *LED RGB Value*) |
ID_NUM, LED-RGB-waarde (zie tabel) |
Schakelt een opgegeven LED in |
|
myServo.MaxTemperature(ID_NUM, Temperature) |
ID_NUM, Temperature |
Schrijf de maximale temperatuurgrens |
|
myServo.goalPosition(ID_NUM, *Position Value*) |
ID_NUM, Positiewaarde (zie tabel) |
Stel een gewenste slaglengtepositie in |
|
myServo.limitVolt(ID_NUM, *Highest/Lowest*, LimitVolt) |
ID_NUM, Hogere waarde = Hoogste of Lagere waarde = Laagste, LimitVolt |
Stel de hoog- of laagspanninginstelling in |
|
myServo.alarmLed(ID_NUM, *Alarm Variable*) |
ID_NUM, Alarmbit |
Instelling voor alarm-LED. Zie tabel voor meer info. |
|
myServo.alarmShutdown(ID_NUM, *enable*) |
ID_NUM, Enable: 0 = uit, 1 = aan |
Instelling voor motor-alarmuitschakeling. Als het alarm is geactiveerd, kan de motor worden uitgeschakeld |
|
myServo.StrokeLimit(ID_NUM, *Long/Short*, *Position Value*) |
ID_NUM, Uitschuiflimiet = Lang of Inschuiflimiet = Kort, Positiewaarde (zie tabel) |
Schrijft de maximale en minimale slaglengte-limieten |
|
myServo.ResolutionFactor(ID_NUM, *Resolution Factor*) |
ID_NUM, Resolutiefactor (zie tabel) |
Stelt de resolutiewaarde in voor positionering van de slaglengte van de actuator. |
|
myServo.movingSpeed(ID_NUM, *Moving Speed Value*) |
ID_NUM, Waarde bewegingssnelheid (zie tabel) |
Stelt de snelheid van de servomotor in |
|
myServo.forceLimit(ID_NUM, *Force Value*) |
ID_NUM, Krachtwaarde (zie tabel) |
Stelt de maximale kracht van de servomotor in (vluchtige instelling) |
|
myServo.maxForce(ID_NUM, *Force Value*) |
ID_NUM, Krachtwaarde (zie tabel) |
Stelt de maximale kracht van de servomotor in (niet-vluchtige instelling) |
Variabele instellingen
De tabellen hieronder bevatten de variabele waarde die in de functies wordt ingevoerd.
Baudrate
|
Waarde van de baudvariabele |
Baudrate |
|
16 |
115200 |
|
32 |
57600 |
|
64 |
19200 |
|
128 |
9600 |
LED-waarde
|
LED-RGB-waarde |
|
ROOD |
|
GROEN |
|
BLAUW |
Servo-ID
|
Servo-ID-waarde |
|
0 |
|
1 - 253 |
|
254 |
Voor servo-motor-ID-variabele ID_NUM: Er zijn in totaal 255 opties beschikbaar. De waarde 0 is de standaardinstelling. U kunt voor een individuele ID een waarde van 1 tot 253 selecteren. De waarde 254 is gereserveerd voor een broadcast-ID en activeert daarmee alle PA-12’s binnen een netwerk.
Alarminstellingen
|
Alarminstelling |
Waarde van alarminstelling |
|
Ingangsspanningsfout |
0 |
|
Slaglengtebegrenzingsfout |
1 |
|
Bereikfout |
3 |
|
Controlesomfout |
4 |
|
Overbelastingsfout |
5 |
|
Instructiefout |
6 |
|
*Gereserveerd* |
7 |
Slaglengte-resolutiefactor
|
Waarde van de resolutiefactor |
Resolutie |
|
1 |
4096 |
|
2 |
2048 |
|
3 |
1024 |
|
4 |
512 |
Hoe hoger de resolutiewaarde, hoe hoger de positioneringsnauwkeurigheid.
Bewegingssnelheid
|
Waarde bewegingssnelheid |
Snelheidsinstelling |
|
0 |
Maximale snelheid |
|
1 - 1023 |
1 = Laagste, 1023 = Hoogste |
Krachtwaarde
|
Krachtwaarde |
Krachtinstelling |
|
0 - 1023 |
1 = Laagste, 1023 = Hoogste |
Positiewaarde
|
Positiewaarde |
Positie |
|
0 - 4095 |
0 = Volledig ingetrokken, 4095 = Volledig uitgeschoven |
Bedradingsgids
De PA-12 is verbonden met de RS-485-module, die vervolgens direct met de Arduino is verbonden. Deze versie van de PA-12 vereist een 12VDC-voeding voor de servomotor.
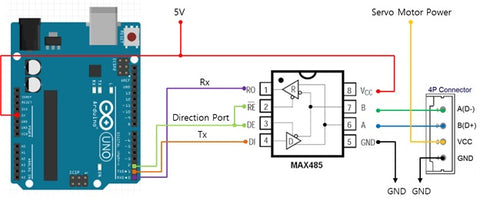
| RS-485 zijde A | Arduino |
| DI | Pin 1 |
| DE | Pin 2 |
| RE | Pin 2 |
| R0 | Pin 0 |
Pin 0 op de Arduino is de TTL-ontvangst. Pin 1 op de Arduino Leonardo is de TTL-zending. Pin 2 in de voorbeeldcodes is zo ingesteld dat deze wordt gebruikt als de enable-pin.
|
PA-12 4-pins connector |
Waarde |
|
Zwart |
GND |
|
Rood |
Servomotor +VDC |
|
Wit |
Communicatiepin A |
|
Geel |
Communicatiepin B |
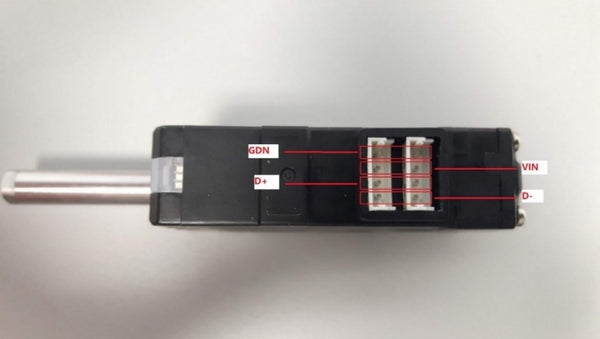
Figuur 3- PA-12 poortaansluitingen
|
RS-485 zijde B |
Verbinding |
|
VCC1 |
+5VDC (Arduino) |
|
A |
PA-12 witte draad |
|
B |
PA-12 gele draad |
|
GND2 |
Voedings-GND en PA-12 GND |
1De RS-485-module ontvangt voeding van de +5VDC-uitgang van de Arduino.
2De massa wordt gedeeld tussen de PA-12, voeding en RS-485-module.
Voorbeeldcode
In deze tutorial laten we drie voorbeeldcodes zien die een eerste inzicht geven in enkele functies van de PA-12 en hoe schrijf- en leesfuncties in uw eigen code kunnen worden geïmplementeerd.
- PA12_PresentPosition
- PA12_StrokeLimit
- PA12_ForceLimit
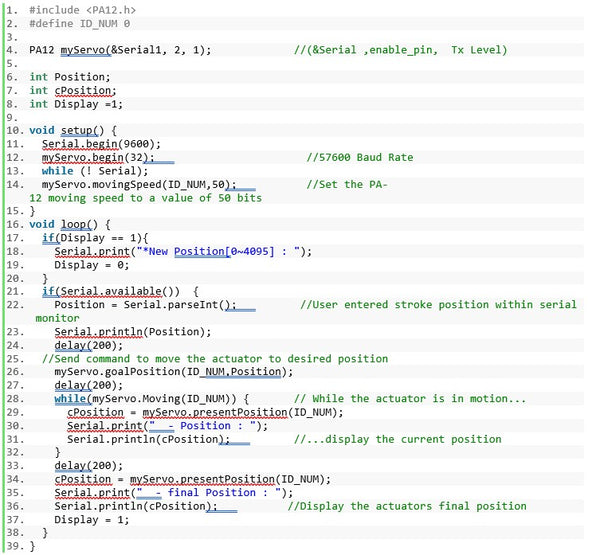
1. Huidige positie
In deze code voert de gebruiker de gewenste positiewaarde tussen 0 en 4095 in via de seriële monitor. Na invoer wordt de opdracht naar de PA-12 gestuurd, die vervolgens de servomotor activeert om de stang naar de gewenste positie te bewegen. Terwijl de motor beweegt, wordt de huidige positie weergegeven totdat de eindpositie is bereikt.
2. Slaglengte-limiet
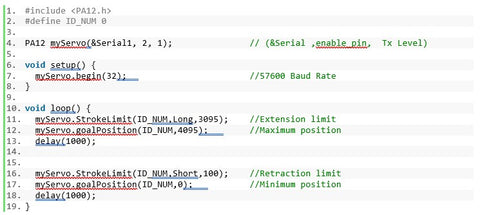
In deze code doorloopt de PA-12 elke 1000 ms de opgegeven parameters voor uitschuif- en inschuiflimiet. De aanduidingen Long en Short bevinden zich in de functie voor slaglimiet
3. Krachtlimiet
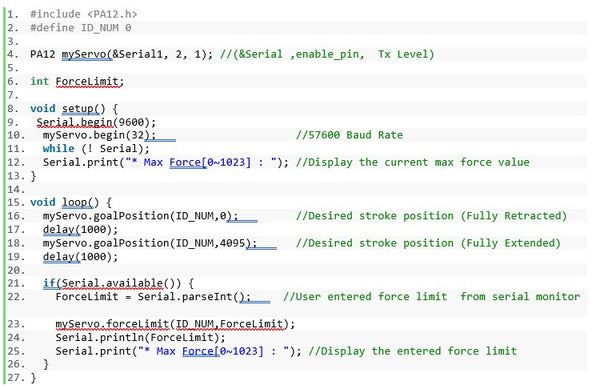
De hier getoonde krachtlimiet-code is de vluchtige versie. Dit betekent dat telkens wanneer de PA-12 de voeding verliest, de krachtlimietwaarde wordt teruggezet naar de standaardinstelling. De gebruiker voert de krachtlimietwaarde in via de seriële monitor. In dit geval duidt de maximale krachtwaarde van 0 op een lage krachtwaarde en 1023 op een maximale krachtwaarde.
Toekomstige tutorials
In toekomstige tutorials behandelen we:
- Implementatie van geavanceerde functies
- TTL‑ en PWM-versie PA-12 besturing
- Technieken voor probleemoplossing
- Externe besturingsmethoden
De PA-12 is een veelzijdige en zeer nauwkeurige actuator waarmee de eindgebruiker directe controle over zijn toepassing kan krijgen. Met de juiste implementatie kan de PA-12 precies voldoen aan uw systeemvereisten.
Voor aanvullende informatie kunt u ons een e-mail sturen op sales@progressiveautomations.com, of ons team bellen op 1-800-676-6123.