


Il existe deux méthodes de commande de plusieurs actionneurs : la commande parallèle et la commande synchrone. La commande parallèle fournit une tension constante à chaque actionneur, tandis que la commande synchrone fournit une tension variable à chaque actionneur.
La synchronisation de plusieurs actionneurs est nécessaire pour faire fonctionner deux actionneurs ou plus à la même vitesse. Deux types de retour d'information de position permettent d'y parvenir : les capteurs à effet Hall et les potentiomètres multitours.
De légères variations dans la production des actionneurs entraînent de légères variations de leur vitesse. On peut corriger cela en appliquant une tension variable à l'actionneur afin de correspondre à deux vitesses. Le retour d'information sur la position est nécessaire pour déterminer la tension à appliquer à chaque actionneur.
La synchronisation des actionneurs est essentielle pour la commande précise de deux actionneurs ou plus. Par exemple, dans les applications nécessitant le déplacement d'une charge par plusieurs actionneurs tout en maintenant une répartition égale de la charge entre eux. En cas de commande en parallèle, une répartition inégale de la charge pourrait survenir en raison des vitesses de course variables, entraînant une force excessive sur l'un des actionneurs.
Capteur à effet Hall
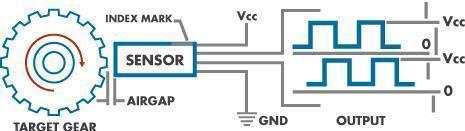
Pour résumer la théorie de l'effet Hall, Edwin Hall (qui l'a découvert) a établi que lorsqu'un champ magnétique est appliqué perpendiculairement au courant électrique dans un conducteur, une différence de potentiel est induite. Cette tension permet de déterminer si un capteur se trouve à proximité d'un aimant. En fixant un aimant sur l'arbre du moteur, les capteurs peuvent détecter lorsque l'arbre est parallèle à eux.

Certaines cartes de circuits imprimés à effet Hall comportent plusieurs capteurs. Il est courant d'en trouver deux à 90 degrés, ce qui produit un signal de sortie en quadrature. En comptant ces impulsions et en observant leur ordre d'apparition, on peut déterminer le sens de rotation du moteur. On peut aussi surveiller les deux capteurs simultanément et obtenir un plus grand nombre de mesures pour un contrôle plus précis.
La synchronisation via la rétroaction du capteur à effet Hall peut être réalisée avec le boîtier de commande d'actionneur à double effet Hall synchronisé PA-CB40 de Progressive Automations, la nouvelle génération améliorée remplaçant le PA-40 abandonné.
Synchronisation du potentiomètre
Les potentiomètres multitours, également appelés rhéostats ou résistances variables, fournissent une représentation analogique de la position d'un actionneur. Le capteur est fixé à un système d'engrenages relié au moteur qui actionne le potentiomètre et ajuste ainsi sa résistance proportionnellement à la course de l'actionneur. La variation totale de résistance/tension est mesurée afin d'obtenir la pleine échelle de la valeur analogique, qui représente la course totale de l'actionneur. Les potentiomètres utilisés dans les actionneurs de Progressive Automations ont une résistance de 10 kΩ.
Pour la synchronisation, la valeur analogique de chaque potentiomètre est lue, ce qui permet à un boîtier de commande de déterminer la tension de sortie nécessaire à chaque actionneur. La synchronisation des potentiomètres peut être réalisée par programmation du microcontrôleur.
Importance de la synchronisation
À ce stade, les méthodes de synchronisation sont expliquées. Nous allons maintenant examiner l'importance de la synchronisation. Lorsqu'il est nécessaire d'utiliser plusieurs actionneurs pour pousser ou tirer une charge, il est impératif que leurs vitesses soient parfaitement synchronisées. Cette précision est essentielle pour garantir une répartition égale de la charge.Let’s look at an application that requires a pushing force of 700 lb and two actuators. For this example, we will use two Actionneur linéaire PA-04 IP-66 with a force rating of 400 lb each customized with HALL Effect sensors for positional feedback. The combined dynamic force rating of the two actuators, when used in sync, is 800 lb. The force needed for the system is 700 lb so the combined actuator force rating of 800 lb would be acceptable for this application.
Since this application uses two actuators to hold the desired load, the weight must be distributed evenly across the two actuators. In order to ensure even load distribution, the actuators must maintain equal height – if the equal height is not achieved one of the two actuators will bear additional weight and will experience torque (or sideloading). The additional weight and torque may overexert the actuators which result in actuator failure.
Éléments de contrôle final
L'importance de la synchronisation des actionneurs se résume à assurer le mouvement uniforme de plusieurs actionneurs et à prévenir les pannes d'actionneurs.
Boîtier de commande à effet Hall
Lorsque les actionneurs sont équipés de capteurs à effet Hall, le boîtier de commande PA-CB40 peut être utilisé pour la synchronisation par effet Hall. Il s'agit d'une version améliorée de nouvelle génération remplaçant le PA-40, désormais obsolète.
Microcontrôleur Arduino
La commande de l'actionneur peut être réalisée via la programmation Arduino. Veuillez consulter les liens suivants pour plus d'informations :
- Programmation Arduino
- Synchronisation par effet Hall
- Commande de position par rétroaction du potentiomètre
Si vous avez d'autres questions, n'hésitez pas à contacter le support technique pour obtenir une réponse immédiate.